
در دنیای پرشتاب فناوری، هوش مصنوعی و رباتیک هر روز مرزهای جدیدی را جابجا میکنند. از رباتهای صنعتی که وظایف تکراری را با دقت بالا انجام میدهند تا دستیارهای هوشمندی که زندگی روزمره ما را آسانتر میکنند، پیشرفتها در این حوزه چشمگیر بوده است. اما رؤیای دیرینه بشر، ساخت رباتهایی بوده که نه تنها وظایف را اجرا کنند، بلکه بتوانند با محیط خود تعامل هوشمندانه داشته باشند، یاد بگیرند، استدلال کنند و حتی با انسانها و سایر رباتها همکاری کنند. این رؤیا اکنون با معرفی «گوگل جمینای رباتیکس ۲» (Google Gemini Robotics ۲) توسط گوگل دیپمایند، گامی بلند به سوی واقعیت برداشته است. این فناوری نوین، فراتر از یک پیشرفت ساده، نویدبخش انقلابی در تواناییهای رباتیک است که میتواند آینده اتوماسیون صنعتی، خدمات و حتی زندگی روزمره ما را متحول سازد. در این مقاله جامع، به بررسی عمیق قابلیتهای منحصربهفرد گوگل جمینای رباتیکس ۲، تأثیر آن بر هوش مصنوعی رباتیک و اتوماسیون صنعتی، چالشهای پیشرو و نحوه پیادهسازی آن خواهیم پرداخت تا تصویری روشن از آیندهای هوشمند با رباتها ارائه دهیم.
گوگل جمینای رباتیکس ۲ چیست و چه قابلیتی دارد؟
گوگل جمینای رباتیکس ۲، مجموعهای از مدلهای هوش مصنوعی پیشرفته است که توسط گوگل دیپمایند برای ارتقاء چشمگیر تواناییهای رباتیک توسعه یافته است. هدف اصلی این پلتفرم، فراهم آوردن سطحی از هوشمندی و انعطافپذیری برای رباتهاست که پیش از این تنها در داستانهای علمی-تخیلی قابل تصور بود. این سیستم به رباتها امکان میدهد تا نه تنها حرکات فیزیکی پیچیده را با دقت بالا انجام دهند، بلکه بتوانند محیط خود را درک کنند، با انسانها تعامل داشته باشند، وظایف چندمرحلهای را برنامهریزی و اجرا کنند و حتی در صورت بروز مشکل، خود را اصلاح نمایند. این جهش تکنولوژیک، راه را برای ظهور نسل جدیدی از رباتهای عمومی و همهکاره هموار میکند.
سه مدل اصلی در Gemini Robotics ۲
پلتفرم گوگل جمینای رباتیکس ۲ بر پایه سه مدل اصلی بنا شده است که هر یک نقش حیاتی در تقویت هوشمندی و تواناییهای رباتها ایفا میکنند:
- Gemini Robotics ۲ (مدل بینایی-زبان-عمل یا VLA): این مدل، پیشرفتهترین سیستم بینایی-زبان-عمل گوگل است. وظیفه اصلی آن تبدیل ورودیهای بصری (آنچه ربات میبیند) و ورودیهای زبانی (دستورات کلامی یا متنی) به کنترل حرکتی دقیق است. به بیان ساده، VLA مغز ربات است که درک میکند چه چیزی را میبیند، چه چیزی به آن گفته میشود و چگونه باید در دنیای فیزیکی عمل کند. این مدل قادر است رباتهای انساننمای کامل، از نوک پا تا نوک انگشتان دست، و همچنین رباتهای دو بازو را کنترل کند و سطح جدیدی از مهارت حرکتی را به آنها میبخشد. این قابلیت به رباتها اجازه میدهد تا با ظرافت و دقت بیسابقهای با اشیاء تعامل داشته باشند.
- Gemini Robotics ER ۲ (مدل استدلال تجسمیافته یا Embodied Reasoning): مدل ER ۲ به رباتها توانایی استدلال در فضاهای فیزیکی را میدهد. این مدل برای برنامهریزی دقیق، حل مسئله و هماهنگی با انسانها و سایر رباتها طراحی شده است. ER ۲ به ربات کمک میکند تا محیط خود را به درستی درک کند، وظایف چندمرحلهای را مدیریت کند و در همکاریهای تیمی مؤثر عمل کند. یکی از ویژگیهای برجسته این مدل، تمرکز ویژه بر ایمنی است. ER ۲ میتواند درخواستهای ناایمن را تشخیص داده و رد کند، یا در صورت عدم اطمینان از انجام یک کار، از انسان درخواست کمک نماید. این ویژگی برای ادغام ایمن رباتها در محیطهای انسانی حیاتی است.
- Gemini Robotics On-Device 2: این نسخه سبکوزن از مدل VLA به طور خاص برای اجرا به صورت محلی (بدون نیاز به اتصال دائم به اینترنت) بر روی سختافزار خود ربات بهینهسازی شده است. مزیت اصلی این مدل، کاهش زمان پاسخگویی و افزایش سرعت واکنش ربات است، زیرا نیازی به ارسال و دریافت دادهها از سرورهای ابری نیست. علاوه بر این، On-Device ۲ میتواند با تنها چند ساعت آموزش و کمتر از ۲۰۰ مثال، به سرعت با بدنههای رباتیک جدید و وظایف متفاوت سازگار شود، که این امر فرآیند توسعه و استقرار رباتها را به شدت تسریع میبخشد.
تواناییهای برجسته: از کنترل کامل بدن تا همکاری چند رباتی
ترکیب این سه مدل، مجموعهای از تواناییهای بینظیر را برای رباتها به ارمغان میآورد:
- هوشمندی و کنترل کامل بدن: رباتهای مجهز به جمینای رباتیکس ۲ میتوانند حرکات پیچیدهای مانند راه رفتن، خم شدن، کشش بدن و جابهجایی اشیاء را با تعادل و هماهنگی بالا انجام دهند. این به معنای توانایی حرکت و مانور در محیطهای پیچیده با دقتی شبیه به انسان است.
- مهارت حرکتی پیشرفته: این مدل سطح جدیدی از ظرافت و دقت را در دستکاری اشیاء فراهم میکند. چه با دستهای پنجانگشتی پیچیده (مانند دستهای SharpaWave) و چه با گریپرهای دو انگشتی استاندارد (مانند Franka Duo)، رباتها میتوانند کارهای ظریفی مانند گره زدن، بستن زیپکیپ یا بستهبندی محکم را با مهارت انجام دهند. این قابلیت برای صنایعی که نیاز به دقت بالا دارند، بسیار حیاتی است.
- برنامهریزی بلندمدت و اجرای چندمرحلهای: رباتها دیگر صرفاً دستورات ساده را اجرا نمیکنند؛ آنها میتوانند توالیهای چندمرحلهای را برنامهریزی کرده و وظایف پیچیده و ناآشنا را تکمیل کنند. حتی در صورت بروز مشکل یا تغییر شرایط، رباتها توانایی خوداصلاحی دارند و میتوانند مسیر خود را برای رسیدن به هدف نهایی تنظیم کنند.
- همکاری چند رباتی: این یکی از هیجانانگیزترین قابلیتهاست. چندین ربات، حتی با ساختارهای فیزیکی متفاوت، میتوانند با درک معنایی مشترک با یکدیگر همکاری کرده، وظایف را تقسیم کنند و به صورت هماهنگ یک هدف مشترک را به اتمام برسانند. این قابلیت، دروازهای به سوی خطوط تولید کاملاً خودکار و تیمهای رباتیک هوشمند است.
- درک زبان طبیعی: رباتها میتوانند دستورالعملهای گفتاری انسان را درک کرده و حرکات خود را بر اساس آنها برنامهریزی کنند. این تعامل طبیعی، کار با رباتها را برای کاربران غیرمتخصص نیز آسانتر میکند و امکان سفارشیسازی وظایف را در لحظه فراهم میآورد.
هوش مصنوعی رباتیک گوگل: جهشی به سوی رباتهای خودمختار
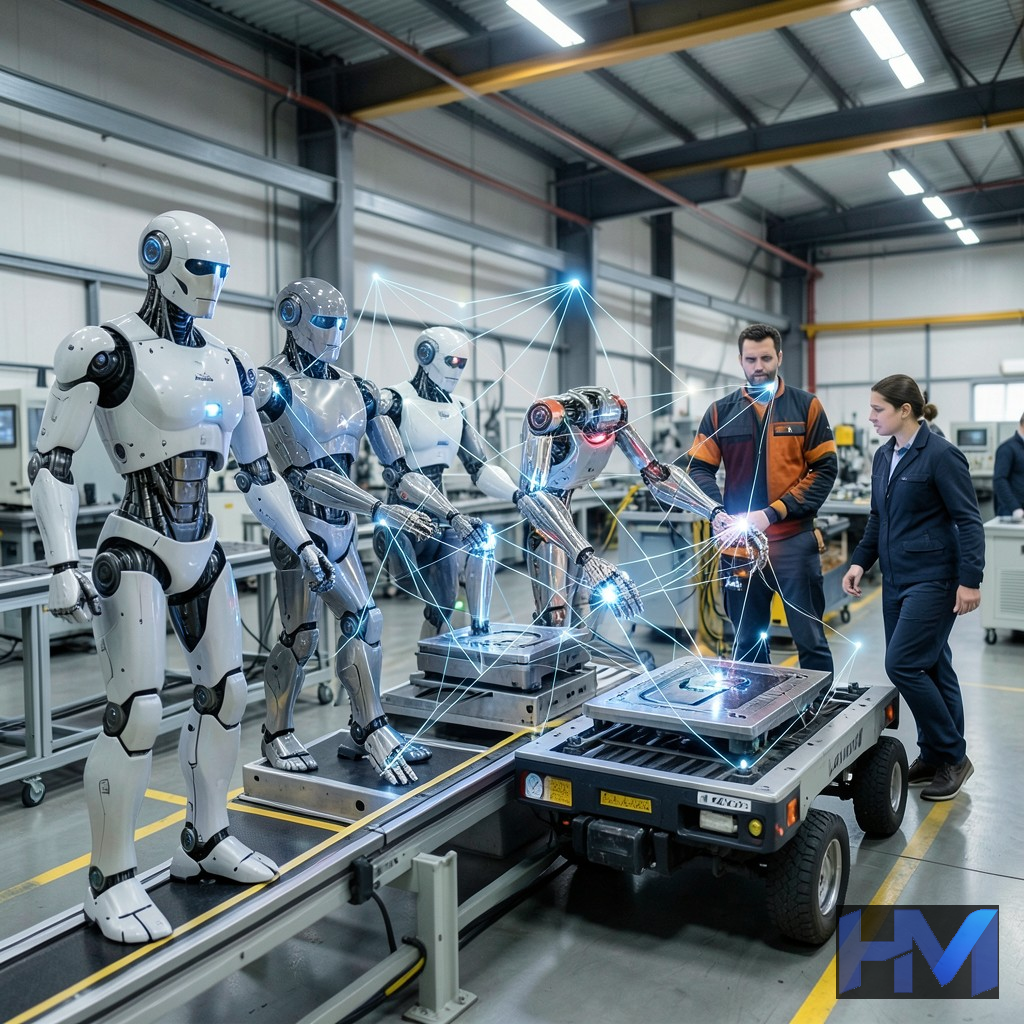
گوگل دیپمایند با معرفی گوگل جمینای رباتیکس ۲، رؤیای دیرینه رباتهایی را دنبال میکند که بتوانند به طور یکپارچه وارد دنیای ما شده و به عنوان کمکرسانهای هوشمند عمل کنند. پیش از این، اکثر رباتها برای توالیهای وظایف محدود و تکراری از پیش برنامهریزی شده بودند، یا از راه دور توسط انسان کنترل میشدند. این بدان معنا بود که آنها در مواجهه با تغییرات غیرمنتظره یا محیطهای ناآشنا، کارایی خود را از دست میدادند. اما جمینای رباتیکس ۲ این پارادایم را تغییر میدهد. این پلتفرم یک لایه هوشمندی عمیق را ارائه میدهد که نسل بعدی رباتهای واقعاً سازگار و خودمختار را قدرت میبخشد. این مدلها به رباتها توانایی «فکر کردن» قبل از اقدام، تحلیل و برنامهریزی چندین گام جلوتر در دنیای فیزیکی را میدهند. این تغییر، نشاندهنده یک جهش از اجرای صرف دستورات به سمت توانایی استدلال، تصمیمگیری مستقل و یادگیری برای رسیدن به یک هدف مشخص است. رباتها دیگر تنها ابزارهای مکانیکی نیستند؛ آنها به عاملهای هوشمندی تبدیل میشوند که میتوانند با محیط خود تعامل فعال داشته باشند، از تجربیات خود بیاموزند و به طور پویا با شرایط جدید سازگار شوند. این رویکرد، پتانسیل عظیمی برای کاربردهای جدید در حوزههایی مانند مراقبتهای بهداشتی، لجستیک، خدمات و حتی کاوشهای فضایی ایجاد میکند.
آینده اتوماسیون صنعتی با کنترل هوشمند
ورود هوش مصنوعی پیشرفته، بهویژه گوگل جمینای رباتیکس ۲، به حوزه اتوماسیون صنعتی، انقلابی مدرن را به ارمغان آورده و فصل جدیدی از کارایی، نوآوری و انعطافپذیری را آغاز کرده است. این فناوری به طور مستقیم بر جنبههای مختلف اتوماسیون صنعتی تأثیر میگذارد:
افزایش بهرهوری و کارایی
رباتهای مجهز به جمینای رباتیکس ۲ میتوانند وظایف پیچیدهتر را با دقت، سرعت و استمرار بیشتری نسبت به انسانها انجام دهند. این قابلیت به بهبود کلی بهرهوری در خطوط تولید، کارخانههای هوشمند و انبارهای لجستیکی کمک میکند. توانایی رباتها در انجام کارهای ظریف و چندمرحلهای، bottlenecks را کاهش داده و جریان کار را بهینهتر میسازد.
انعطافپذیری بیسابقه در خطوط تولید
یکی از بزرگترین محدودیتهای سیستمهای اتوماسیون سنتی، عدم انعطافپذیری آنها در مواجهه با تغییرات ناگهانی در طراحی محصول یا حجم تولید بود. هر تغییر کوچک نیازمند برنامهریزی مجدد گسترده و زمانبر بود. اما هوش مصنوعی، بهویژه مدلهایی مانند جمینای رباتیکس ۲، امکان یادگیری، تصمیمگیری و بهینهسازی پویا را به ماشینها میدهد. این به معنای توانایی رباتها برای سازگاری سریع با محیطهای غیرقابل پیشبینی و انجام وظایف متنوع بدون نیاز به برنامهریزی مجدد گسترده است. این انعطافپذیری، کارخانهها را قادر میسازد تا سریعتر به نیازهای بازار پاسخ دهند و محصولات سفارشیسازیشده بیشتری تولید کنند.
کنترل کیفیت پیشرفته با هوش مصنوعی
هوش مصنوعی میتواند با استفاده از حسگرهای دیجیتال پیشرفته، سیستمهای بینایی ماشینی و تحلیل دادههای بیدرنگ، ایرادات موجود در کالاهای تولیدی را با دقت بسیار بالا تشخیص دهد. این رباتها میتوانند انحرافات میکروسکوپی را شناسایی کرده و از بروز مشکلات ساختاری یا کیفیتی در مراحل اولیه تولید جلوگیری کنند. این امر نه تنها هزینههای ضایعات را کاهش میدهد، بلکه به بهبود شهرت برند و رضایت مشتری نیز منجر میشود.
همکاری ایمن انسان و ربات (Human-Robot Collaboration)
با پیشرفت قابلیتهای ایمنی مدل ER ۲ و درک عمیقتر رباتها از محیط اطراف، آنها میتوانند به طور ایمنتر و مؤثرتر در کنار انسانها کار کنند. این همکاری، امکان تقسیم وظایف را فراهم میآورد: رباتها کارهای تکراری، سنگین یا خطرناک را انجام میدهند، در حالی که انسانها بر وظایف پیچیدهتر، خلاقانه یا مدیریتی تمرکز میکنند. این رویکرد نه تنها بهرهوری را افزایش میدهد، بلکه محیط کار را ایمنتر و جذابتر میسازد.
پیشبینی و نگهداری هوشمند تجهیزات
الگوریتمهای هوش مصنوعی میتوانند با تحلیل مداوم دادههای جمعآوریشده از سنسورهای مختلف (مانند دما، لرزش، فشار) در تجهیزات صنعتی، خرابیهای احتمالی را پیشبینی کنند. این نگهداری پیشبینانه (Predictive Maintenance) به جای نگهداری واکنشی (Reactive Maintenance) یا برنامهریزیشده (Preventive Maintenance)، از توقفات ناخواسته در خط تولید جلوگیری کرده و عمر مفید ماشینآلات را افزایش میدهد. جمینای رباتیکس ۲ با تواناییهای تحلیلی خود، میتواند در این زمینه نیز نقشی کلیدی ایفا کند.
چالشها و محدودیتهای Gemini Robotics ۲
با وجود تمام پیشرفتهای چشمگیر، گوگل جمینای رباتیکس ۲ نیز با چالشها و محدودیتهایی روبرو است که باید به آنها توجه کرد:
- انتظارات غیرواقعی از سرعت و دقت: اگرچه جمینای رباتیکس ۲ پیشرفتهای چشمگیری در کنترل کامل بدن و مهارت حرکتی نشان داده است، اما گوگل اذعان دارد که سرعت حرکت این رباتها هنوز جای پیشرفت دارد و در حال حاضر، رباتها کندتر از انسانها عمل میکنند. همچنین، دقت در برخی وظایف چند انگشتی ممکن است ناسازگار باشد و مدلهای عملیاتی هنوز محدودیتهایی در ظرافت و سرعت در مقایسه با انسان دارند. این بدان معناست که برای کاربردهای بسیار حساس به زمان و دقت، هنوز جای کار وجود دارد.
- اهمیت ملاحظات ایمنی و سیستمهای سختافزاری: با وجود پیشرفتها در ایمنی عامل (Agentic Safety) که توسط مدل ER ۲ ارائه میشود، گوگل تأکید کرده است که آزمایشهای آنها جایگزین سیستمهای سختافزاری و ایمنی عملکردی معتبر نیستند. این بدان معناست که توسعهدهندگان و کاربران نهایی همچنان باید به طراحی دقیق مکانیکی، سنسورهای ایمنی فیزیکی و پروتکلهای اضطراری در محیطهای واقعی توجه ویژهای داشته باشند تا از هرگونه حادثه احتمالی جلوگیری شود. هوش مصنوعی میتواند به ایمنی کمک کند، اما جایگزین مهندسی ایمنی جامع نیست.
- پیچیدگی پیادهسازی و ادغام: ادغام و بهینهسازی این مدلهای پیشرفته هوش مصنوعی در محیطهای صنعتی واقعی میتواند پیچیدگیهای خاص خود را داشته باشد. هر کارخانه یا خط تولید دارای ویژگیهای منحصربهفردی است که نیازمند تنظیمات دقیق و تخصصی است. این فرآیند نیازمند تخصص فنی بالا در زمینه هوش مصنوعی، رباتیک و مهندسی سیستمها است و ممکن است زمانبر و پرهزینه باشد.
- محدودیتهای محاسباتی در نسخههای On-Device: هرچند مدل On-Device ۲ برای اجرا به صورت محلی بهینهسازی شده است تا تأخیر را کاهش دهد، اما ممکن است در مقایسه با مدلهای ابری که به منابع محاسباتی نامحدود دسترسی دارند، کمی از نظر قدرت پردازش یا پیچیدگی وظایف قابل انجام، ضعیفتر باشد. این یک بدهبستان (trade-off) بین سرعت واکنش و توانایی پردازش است که باید در انتخاب معماری مناسب برای هر کاربرد خاص در نظر گرفته شود.
توسعه و پیادهسازی: آشنایی با Gemini Robotics SDK
برای تسهیل فرآیند توسعه و پیادهسازی قابلیتهای گوگل جمینای رباتیکس ۲، گوگل «Gemini Robotics SDK» (کیت توسعه نرمافزار) را منتشر کرده است. این SDK به توسعهدهندگان امکان میدهد تا با این مدلها کار کرده و آنها را برای کاربردهای خاص خود بهینهسازی کنند:
آزمایش در شبیهساز MuJoCo
یکی از ابزارهای کلیدی در این SDK، امکان آزمایش مدلها در شبیهساز فیزیکی MuJoCo است. MuJoCo یک شبیهساز قدرتمند برای رباتیک است که به توسعهدهندگان اجازه میدهد تا الگوریتمهای خود را در یک محیط کنترلشده و ایمن توسعه داده و اعتبارسنجی کنند. این قابلیت برای آزمایش سناریوهای مختلف، بدون نیاز به سختافزار فیزیکی گرانقیمت و کاهش ریسک آسیب به ربات، بسیار حیاتی است. توسعهدهندگان میتوانند رفتار ربات را در شرایط مختلف مشاهده کرده و مدلها را بهینه کنند.
بهینهسازی برای وظایف خاص (Learning from Demonstration)
توسعهدهندگان میتوانند با استفاده از ۵۰ تا ۱۰۰ نمایش (Demonstration) از وظایف، مدل را برای رباتها و محیطهای مختلف بهینهسازی و آموزش دهند. این رویکرد «یادگیری از طریق نمایش» (Learning from Demonstration) به سرعت بخشیدن به فرآیند توسعه کمک میکند. به جای برنامهریزی دستی هر حرکت، ربات میتواند از طریق مشاهده و تقلید، وظایف جدید را بیاموزد، که این امر انعطافپذیری و زمان توسعه را به شدت بهبود میبخشد.
API برای تعامل طبیعی (Live API)
در کنفرانسهای آتی گوگل، به قابلیتهای «Live API» برای تعامل طبیعی و با تأخیر کم بین انسان و ربات اشاره شده است. این API احتمالاً امکان ادغام دستورات زبان طبیعی و بازخورد بلادرنگ را فراهم میکند. این به معنای آن است که انسانها میتوانند به سادگی با رباتها صحبت کنند و دستورات پیچیده را به زبان روزمره ارائه دهند، و رباتها نیز به سرعت و با هوشمندی پاسخ دهند. این سطح از تعامل، کاربرد رباتها را در محیطهای خدماتی و خانگی متحول خواهد کرد.
نمونهکد مفهومی برای تعامل با SDK (پایتون)
اگرچه کدهای دقیق و کامل Gemini Robotics SDK هنوز به طور عمومی منتشر نشدهاند، میتوانیم یک نمونهکد مفهومی را برای نشان دادن نحوه تعامل احتمالی یک توسعهدهنده با این SDK، با استفاده از پایتون و اصول ROS (Robot Operating System) که در رباتیک رایج است، ارائه دهیم. این کد تنها جنبه آموزشی دارد و برای درک مفاهیم طراحی شده است.
# فرض میکنیم Gemini Robotics SDK و ROS client نصب شدهاند
import gemini_robotics_sdk as gr_sdk
import rospy
from geometry_msgs.msg import Twist # برای کنترل حرکت ربات
from sensor_msgs.msg import Image # برای دریافت دادههای بصری
class MyGeminiRobotController:
def __init__(self):
rospy.init_node('gemini_robot_controller', anonymous=True)
self.cmd_vel_publisher = rospy.Publisher('/cmd_vel', Twist, queue_size=10)
self.image_subscriber = rospy.Subscriber('/camera/image_raw', Image, self.image_callback)
self.robot_model = gr_sdk.load_model('GeminiRoboticsVLA_2') # بارگذاری مدل VLA
self.robot_state = None # وضعیت فعلی ربات (موقعیت، سنسورها)
def image_callback(self, data):
# پردازش تصویر دریافتی و بهروزرسانی وضعیت ربات
# این بخش شامل پیشپردازش تصویر برای مدل VLA خواهد بود
processed_image = self.preprocess_image(data)
self.robot_state = {'image': processed_image, 'language_command': None}
def preprocess_image(self, image_data):
# تابع فرضی برای پیشپردازش تصویر
# در اینجا عملیات تبدیل دادههای تصویر ROS به فرمت قابل فهم برای مدل VLA انجام میشود
return f"Processed image data from {image_data.header.stamp}"
def send_command(self, linear_x, angular_z):
# ارسال دستور حرکت به ربات
twist = Twist()
twist.linear.x = linear_x
twist.angular.z = angular_z
self.cmd_vel_publisher.publish(twist)
rospy.loginfo(f"Sending command: Linear={linear_x}, Angular={angular_z}")
def execute_task_with_gemini(self, task_description):
# استفاده از مدل Gemini Robotics VLA برای انجام یک وظیفه
if self.robot_state:
self.robot_state['language_command'] = task_description
# مدل VLA ورودیهای بصری و زبانی را به عمل تبدیل میکند
action = self.robot_model.predict_action(self.robot_state)
# فرض میکنیم 'action' شامل پارامترهای حرکت یا دستکاری است
# این بخش نیاز به تفسیر خروجی مدل VLA دارد
if action['type'] == 'move':
self.send_command(action['linear_velocity'], action['angular_velocity'])
elif action['type'] == 'manipulate':
rospy.loginfo(f"Executing manipulation: {action['details']}")
# فراخوانی توابع API مربوط به دستکاری ربات
else:
rospy.logwarn("Unknown action type from Gemini model.")
else:
rospy.logwarn("Robot state not available. Cannot execute task.")
def run(self):
rate = rospy.Rate(1) # 1 Hz
while not rospy.is_shutdown():
# مثال: دستور زبان طبیعی برای ربات
if rospy.get_time() % 10 < 1: # هر 10 ثانیه یک بار
self.execute_task_with_gemini("Pick up the red cube and place it on the blue mat.")
rate.sleep()
if __name__ == '__main__':
try:
controller = MyGeminiRobotController()
controller.run()
except rospy.ROSInterruptException:
pass
توضیح مرحلهای نمونهکد:
- وارد کردن کتابخانهها: ابتدا کتابخانههای فرضی
gemini_robotics_sdkوrospy(برای ROS) و پیامهای ROS مانندTwist(برای کنترل سرعت) وImage(برای دادههای دوربین) وارد میشوند. - تعریف کنترلر: کلاس
MyGeminiRobotControllerیک کنترلر برای ربات تعریف میکند. در متد__init__، یک گره ROS را مقداردهی اولیه کرده، ناشران (publishers) برای ارسال دستورات حرکت و مشترکین (subscribers) برای دریافت دادههای بصری (از دوربین ربات) را تنظیم میکنیم. همچنین، مدل VLA از SDK جمینای رباتیکس بارگذاری میشود. - دریافت تصویر (
image_callback): این تابع هر بار که یک فریم تصویر جدید از دوربین ربات دریافت میشود، فراخوانی میشود. در اینجا، دادههای خام تصویر پیشپردازش شده تا برای مدل VLA قابل استفاده باشند. - ارسال دستور حرکت (
send_command): این تابع یک پیامTwist(شامل سرعت خطی و زاویهای) را به تاپیک/cmd_velدر ROS منتشر میکند تا ربات حرکت کند. - اجرای وظیفه با جمینای (
execute_task_with_gemini): این تابع هسته اصلی تعامل را نشان میدهد. یک توصیف وظیفه به زبان طبیعی (مثلاً “مکعب قرمز را بردار و روی تشک آبی بگذار”) به مدلrobot_model(مدل VLA) ارسال میشود. مدل با ترکیب این دستور زبانی و دادههای بصری ازrobot_state، یکaction(عمل) پیشبینی میکند. - تفسیر و اجرای عمل: خروجی
actionاز مدل VLA تفسیر میشود. اگر یک حرکت باشد، تابعsend_commandفراخوانی میشود. اگر یک عمل دستکاری باشد، توابع مربوط به API دستکاری ربات فراخوانی میشوند. - حلقه اصلی (
run): در حلقه اصلی، کنترلر به طور مداوم دادهها را پردازش کرده و دستورات را به ربات ارسال میکند. در این مثال، هر ۱۰ ثانیه یک بار یک وظیفه نمونه به ربات داده میشود.
این نمونهکد نشان میدهد که چگونه یک توسعهدهنده میتواند با استفاده از SDK جمینای رباتیکس و فریمورکهای موجود رباتیک مانند ROS، هوشمندی پیشرفته مدلهای گوگل را در رباتهای فیزیکی خود به کار گیرد. تمرکز بر این است که چگونه ورودیهای حسی و زبانی میتوانند به خروجیهای عملیاتی برای ربات تبدیل شوند.
نتیجهگیری: آیندهای هوشمند با گوگل جمینای رباتیکس ۲
گوگل جمینای رباتیکس ۲ نشاندهنده یک جهش کوانتومی در حوزه رباتیک هوشمند است. این پلتفرم با ارائه قابلیتهای بینظیری در کنترل کامل بدن، مهارت حرکتی، استدلال تجسمیافته و توانایی همکاری چند رباتی، تعریف ما را از آنچه یک ربات میتواند انجام دهد، بازنویسی میکند. این مدلها پتانسیل بالایی برای متحول کردن اتوماسیون صنعتی، افزایش بهرهوری، بهبود کیفیت و ایجاد نسل جدیدی از رباتهای سازگار و مفید دارند که میتوانند به طور ایمن و هوشمندانه در کنار انسانها کار کنند.
با ادامه توسعه Gemini Robotics SDK و APIهای مرتبط، جامعه توسعهدهندگان نیز قادر خواهند بود تا این فناوریهای پیشرفته را در کاربردهای متنوع خود به کار گیرند و به این ترتیب، آیندهای را شکل دهند که در آن رباتها نه تنها ابزارهایی برای انجام وظایف تکراری، بلکه شریکهای هوشمند و قابل اعتماد در زندگی و کار ما خواهند بود. گوگل جمینای رباتیکس ۲ نه تنها یک محصول جدید، بلکه یک چشمانداز برای آیندهای است که در آن هوش مصنوعی و رباتیک به طور عمیق در تار و پود جامعه ما تنیده شدهاند.
سؤالات متداول
گوگل جمینای رباتیکس ۲ دقیقاً چیست؟
گوگل جمینای رباتیکس ۲ مجموعهای از مدلهای هوش مصنوعی رباتیک پیشرفته از گوگل دیپمایند است که رباتها را قادر میسازد با کنترل کامل بدن، مهارت حرکتی بالا، برنامهریزی بلندمدت و همکاری با سایر رباتها، در دنیای فیزیکی به صورت هوشمندانه عمل کنند.
تفاوت اصلی Gemini Robotics ۲ با رباتهای صنعتی قبلی چیست؟
تفاوت اصلی در هوشمندی و خودمختاری است. رباتهای قبلی عمدتاً برای وظایف تکراری از پیش برنامهریزی میشدند، اما جمینای رباتیکس ۲ به رباتها توانایی یادگیری، استدلال، تصمیمگیری مستقل و سازگاری پویا با محیطهای ناآشنا را میدهد.
مدلهای VLA، ER و On-Device در Gemini Robotics ۲ چه نقشی دارند؟
VLA (بینایی-زبان-عمل) ورودیهای بصری و زبانی را به عمل تبدیل میکند؛ ER (استدلال تجسمیافته) برای برنامهریزی و هماهنگی با تمرکز بر ایمنی است؛ و On-Device نسخه سبکوزن VLA برای اجرای محلی و سریع بر روی سختافزار ربات است.
گوگل جمینای رباتیکس ۲ چگونه بر اتوماسیون صنعتی تأثیر میگذارد؟
این پلتفرم با افزایش بهرهوری، فراهم آوردن انعطافپذیری بیسابقه در خطوط تولید، بهبود کنترل کیفیت، امکان همکاری ایمن انسان و ربات و قابلیتهای نگهداری پیشبینانه، اتوماسیون صنعتی را متحول میکند.
آیا استفاده از Gemini Robotics ۲ چالشهایی نیز دارد؟
بله، چالشهایی مانند انتظارات غیرواقعی از سرعت و دقت رباتها، نیاز به توجه عمیق به ملاحظات ایمنی سختافزاری، پیچیدگیهای پیادهسازی و ادغام در محیطهای واقعی، و محدودیتهای محاسباتی در نسخههای On-Device وجود دارد.
توسعهدهندگان چگونه میتوانند با Gemini Robotics ۲ کار کنند؟
گوگل Gemini Robotics SDK را منتشر کرده است که به توسعهدهندگان امکان میدهد مدلها را در شبیهساز MuJoCo آزمایش کنند، آنها را برای وظایف خاص با "یادگیری از طریق نمایش" بهینهسازی کنند و از APIهای تعامل طبیعی بهره ببرند.

حسین موذن خوش الحان
من حسین مؤذن خوشالحان، طراح و توسعهدهنده وب هستم و تمرکزم روی ساخت وبسایتهای سریع، حرفهای، سئوشده و کاربرپسند است. در پروژههایم از ابزارهای هوش مصنوعی مانند ChatGPT، Claude، Codex و Bolt.new برای تحلیل بهتر، توسعه سریعتر، تولید محتوا، خودکارسازی فرایندها و حل مسائل پیچیده استفاده میکنم. ترکیب تجربه فنی، طراحی دقیق و ابزارهای هوش مصنوعی به من کمک میکند ایدهها را به محصولات دیجیتال کاربردی و قابل توسعه تبدیل کنم. از طراحی سایتهای اختصاصی و وردپرسی تا توسعه افزونه، بهینهسازی سرعت و پیادهسازی سیستمهای هوشمند، هدفم ارائه راهکاری تمیز، قابل اعتماد و نتیجهمحور برای هر پروژه است.



اولین دیدگاه را بنویس
تجربه، سؤال یا نظر مرتبطت را با احترام بنویس.